机器人模型导入表
标记源文件与目标用途。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓
robot3d.net
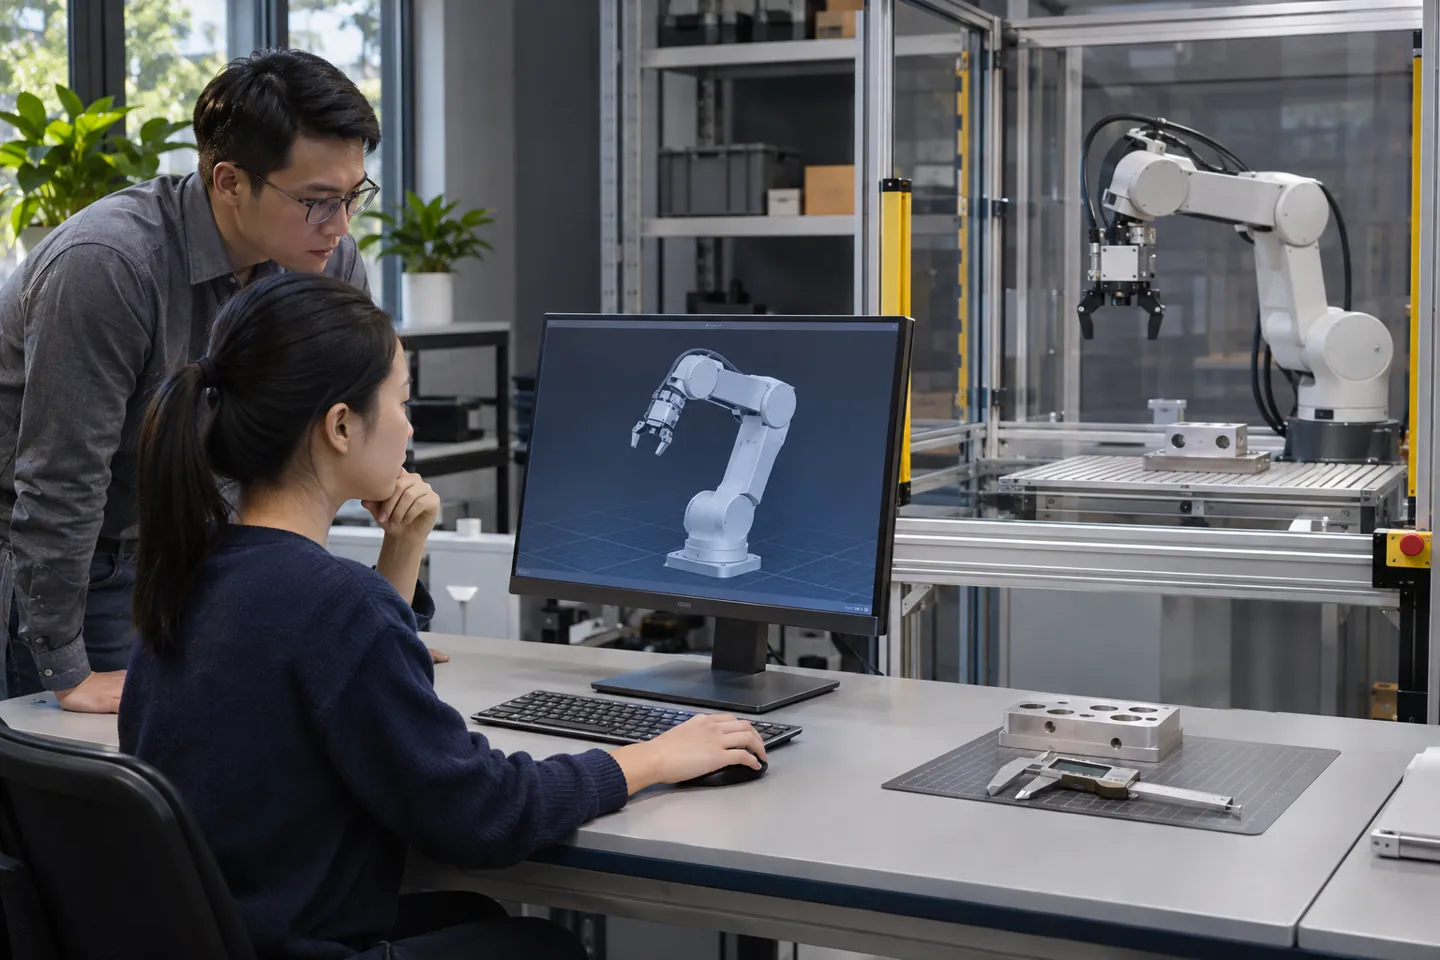
三维网格主要表达表面几何;用于浏览的文件不一定带关节、惯性或控制信息。glTF 有自己的单位与变换约定,CAD 或网格导出工具也可能应用缩放。导入前以已知长度核验实际尺度,别凭画面大小判断。[S1]
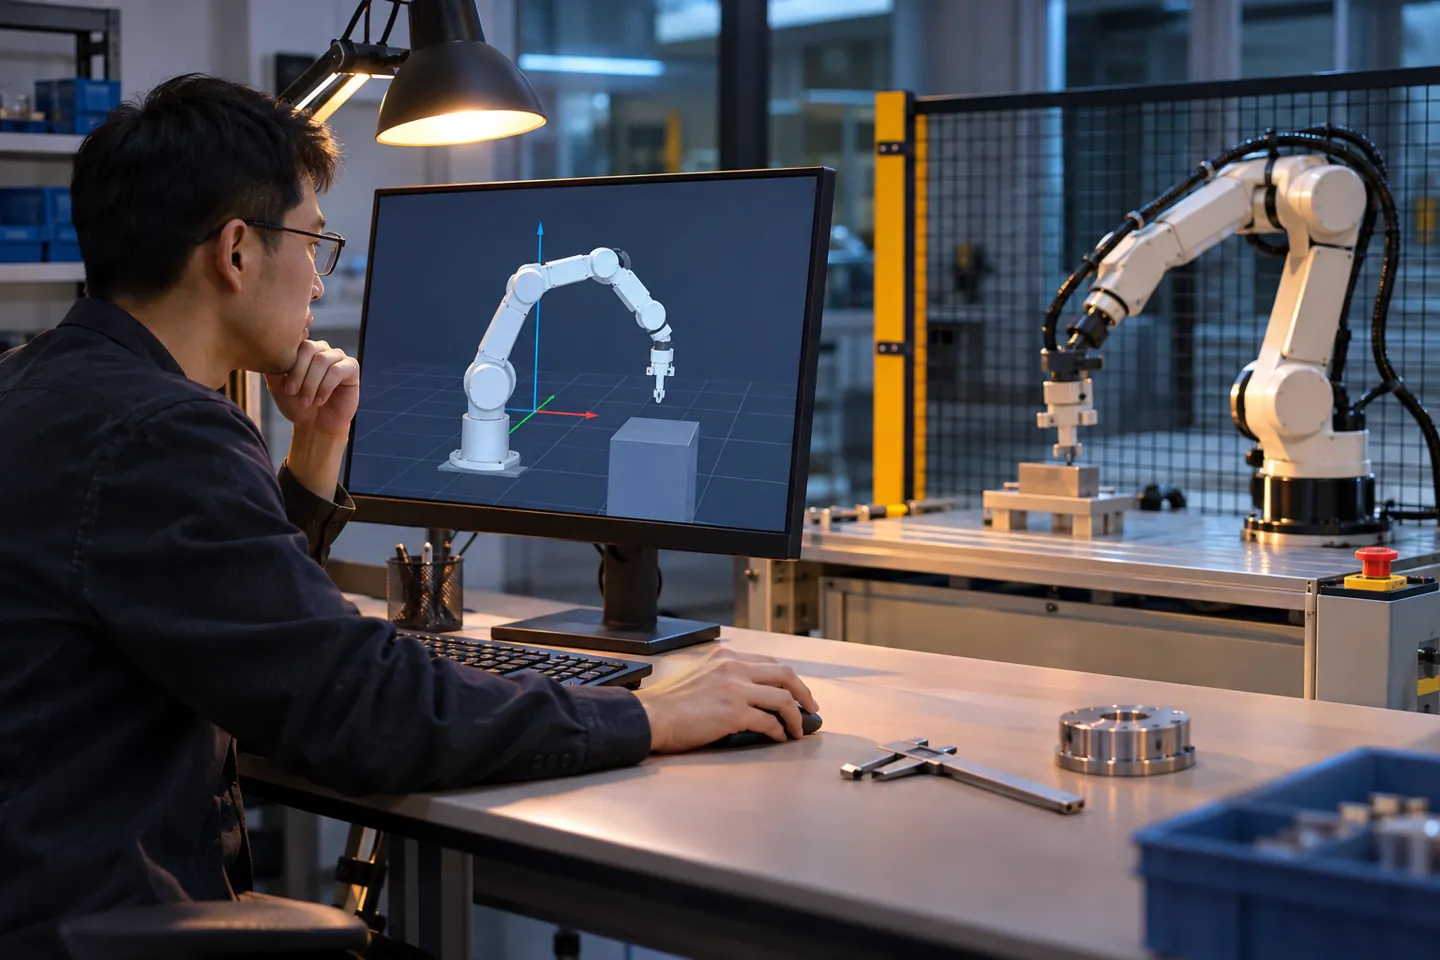
运动模型要说明每个关节的类型、轴向、零位、父子关系与限位。ROS 的坐标与单位约定可作为对应生态的对照,不能假设与任意 CAD 一致;所有转换应记录,而非只靠旋转画面修正。[S2]
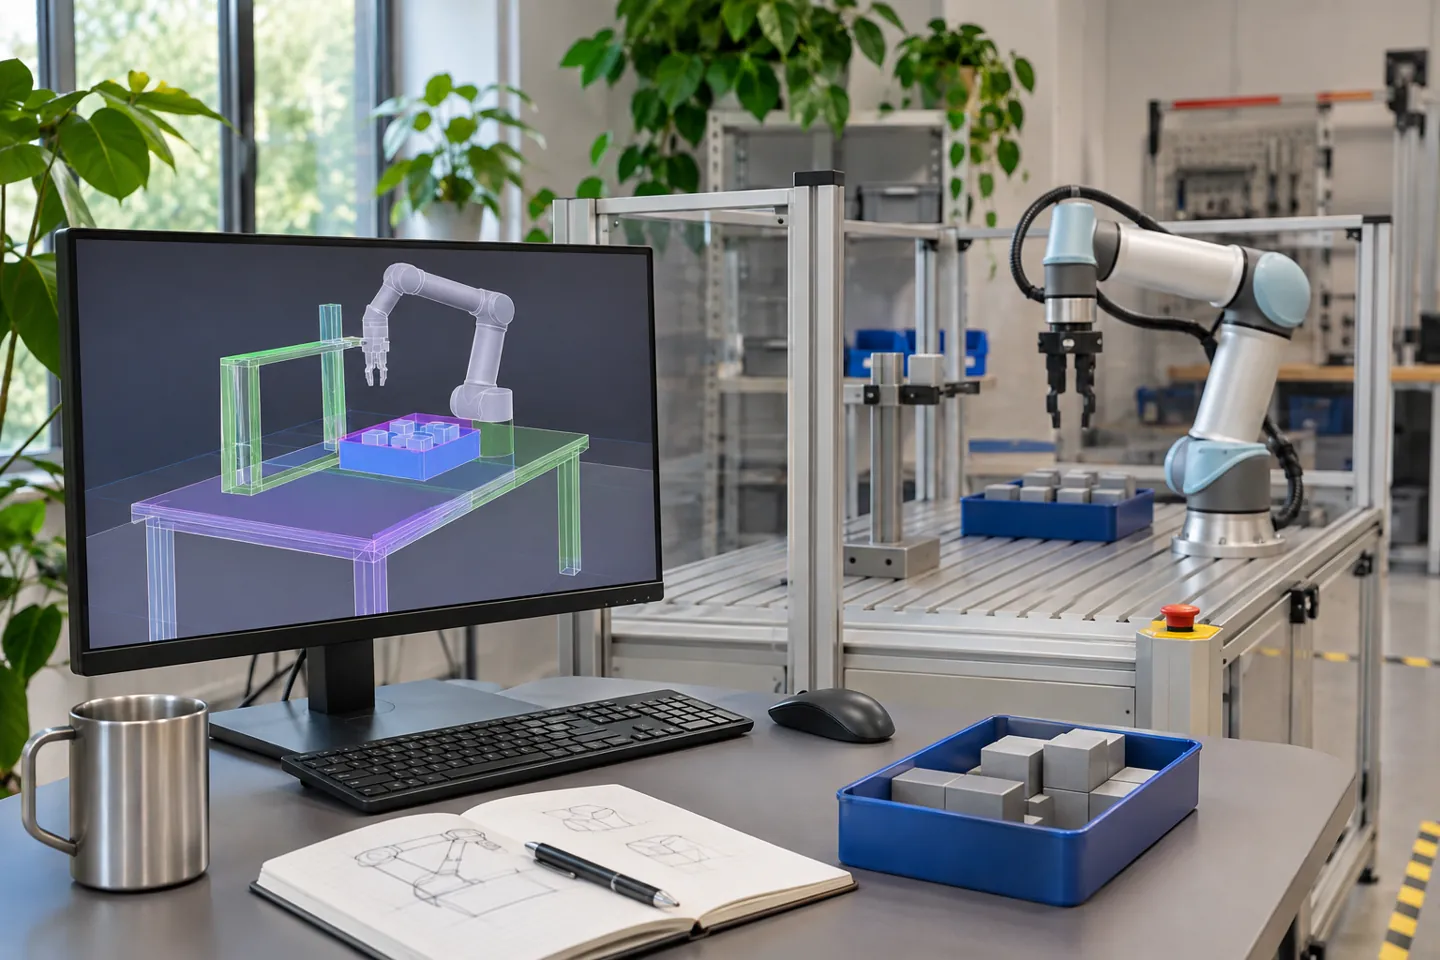
场景与工位模型需区分可视几何和参与碰撞计算的几何。视觉上有桌面,不代表物理引擎会阻挡物体;过细的碰撞网格也可能增加计算负担。固定件、接触面和移动物分别确认。
模型使用资料包括来源、作者、许可版本、修改和依赖。免费下载不等于可商用、可再分发或可修改;源模型、纹理、标志和脚本可能具有不同许可,署名记录也需跟随交付。[S3]
robot3d.net
robot3d.net
robot3d.net
先说明模型用于外观浏览、尺寸布置还是运动动力学,按用途核对网格、关节与参数。格式可打开不是功能完整的证据;源文件许可、纹理和脚本依赖应同时检查,避免导入成功后才发现不能交付。
查看方案与准备资料
用明确标注的假设尺寸完成毫米到米换算,再固定其余关节观察一个轴。让接收组仅按文件复测,并指出哪些属性仍未知。练习成果是可追踪的导入表,而非一张看起来正确的渲染图。
查看方案与准备资料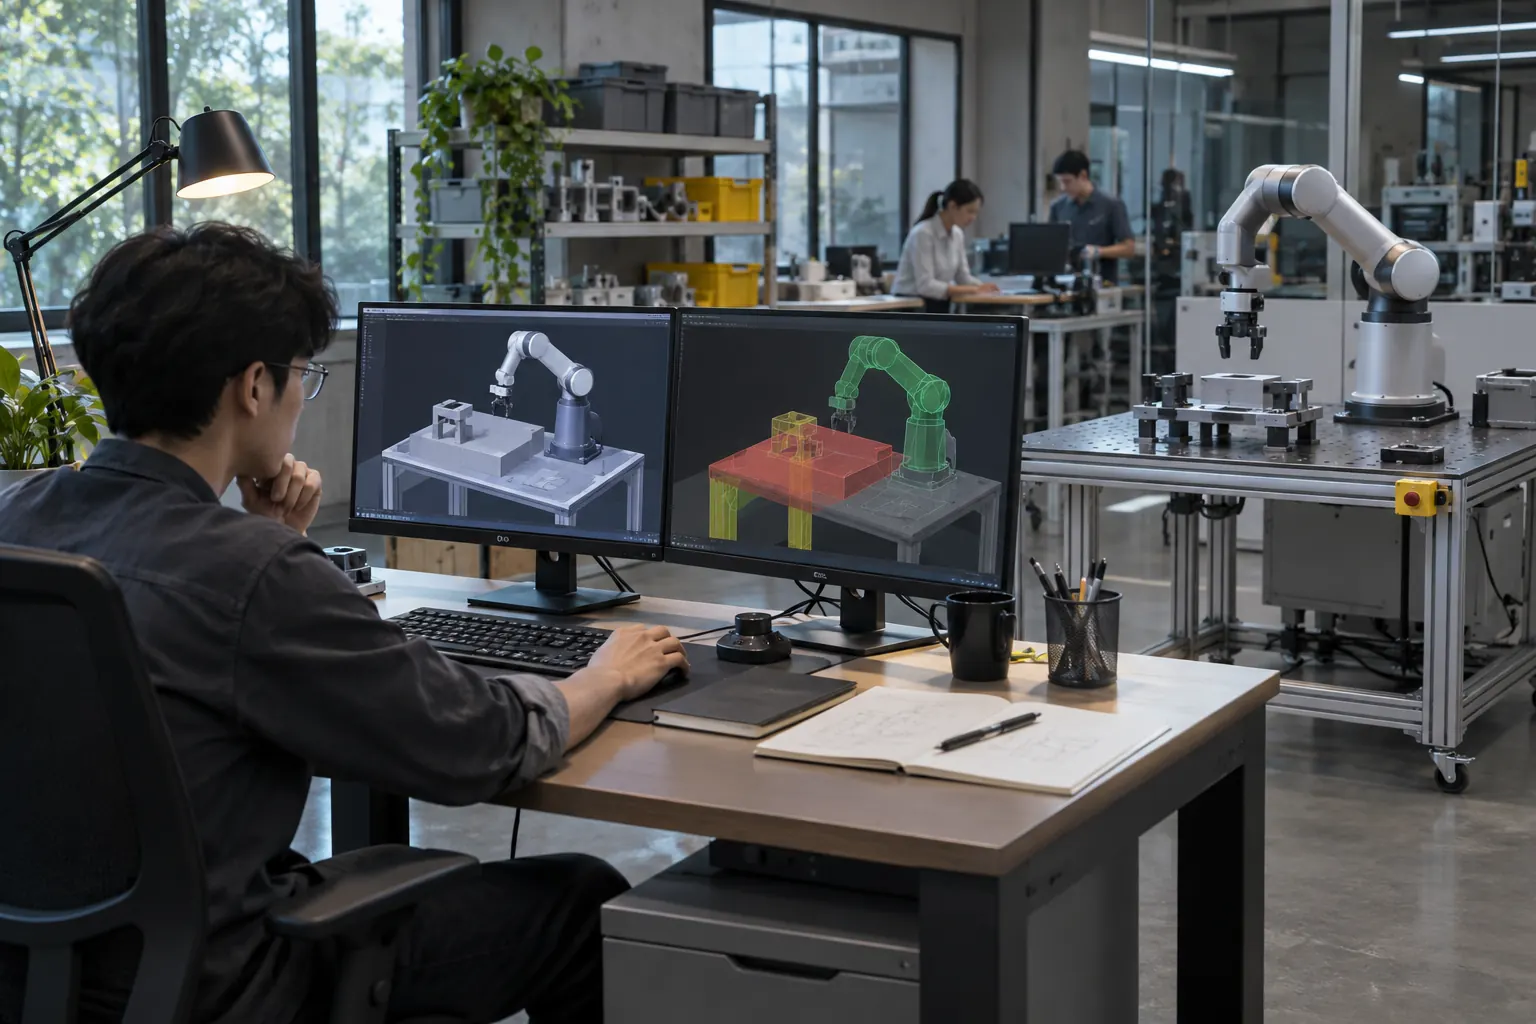
先确认可视网格和碰撞几何是不同对象,检查目标是否参与碰撞;局部绕错轴则查父子关系、原点与关节坐标。每次只改一层并保留对照,不为让仿真启动填写无依据的质量惯性。
查看方案与准备资料robot3d.net
在使用机器人模型前核对许可、尺度、坐标、关节和碰撞表示,留下可复跑的导入记录。
导入失败先查格式版本、资源路径和缺失文件;整体比例不对先测已知长度;局部转动异常查关节轴与父子关系;穿透物体查碰撞定义和求解设置。
先说明模型用于外观浏览、尺寸布置还是运动动力学,按用途核对网格、关节与参数。格式可打开不是功能完整的证据;源文件许可、纹理和脚本依赖应同时检查,避免导入成功后才发现不能交付。
保留只读原文件,转换文件另起版本。用已知长度测量尺度,显示坐标原点,再逐个关节小幅测试。碰撞与物理设置单独启用,不用旋转相机或只缩放画面掩盖模型层面的错误。
先确认可视网格和碰撞几何是不同对象,检查目标是否参与碰撞;局部绕错轴则查父子关系、原点与关节坐标。每次只改一层并保留对照,不为让仿真启动填写无依据的质量惯性。
用明确标注的假设尺寸完成毫米到米换算,再固定其余关节观察一个轴。让接收组仅按文件复测,并指出哪些属性仍未知。练习成果是可追踪的导入表,而非一张看起来正确的渲染图。
建立尺寸、关节、碰撞、依赖和许可的核对矩阵,按目标用途给出通过、缺证据或不适用。几何展示可在明确边界下使用,但缺少惯性依据的模型不能用来声称已验证负载或能耗。
归档源文件指纹、导出设置、资源路径、修改说明与验证记录。再分发前逐个查网格、纹理、脚本和品牌标志的权利。接收者在目标软件中复跑尺寸和关节,不只确认压缩包能解开。
robot3d.net
从尺度、关节到碰撞关系,整理可用于仿真验证的机器人模型与场景使用方法。
机器人三维模型:保存原文件与导出设置
运动与仿真:逐个关节单独施加小幅命令
场景与工位:标明固定与可动对象
模型使用资料:逐文件保存来源与许可链接
robot3d.net