场景与工位
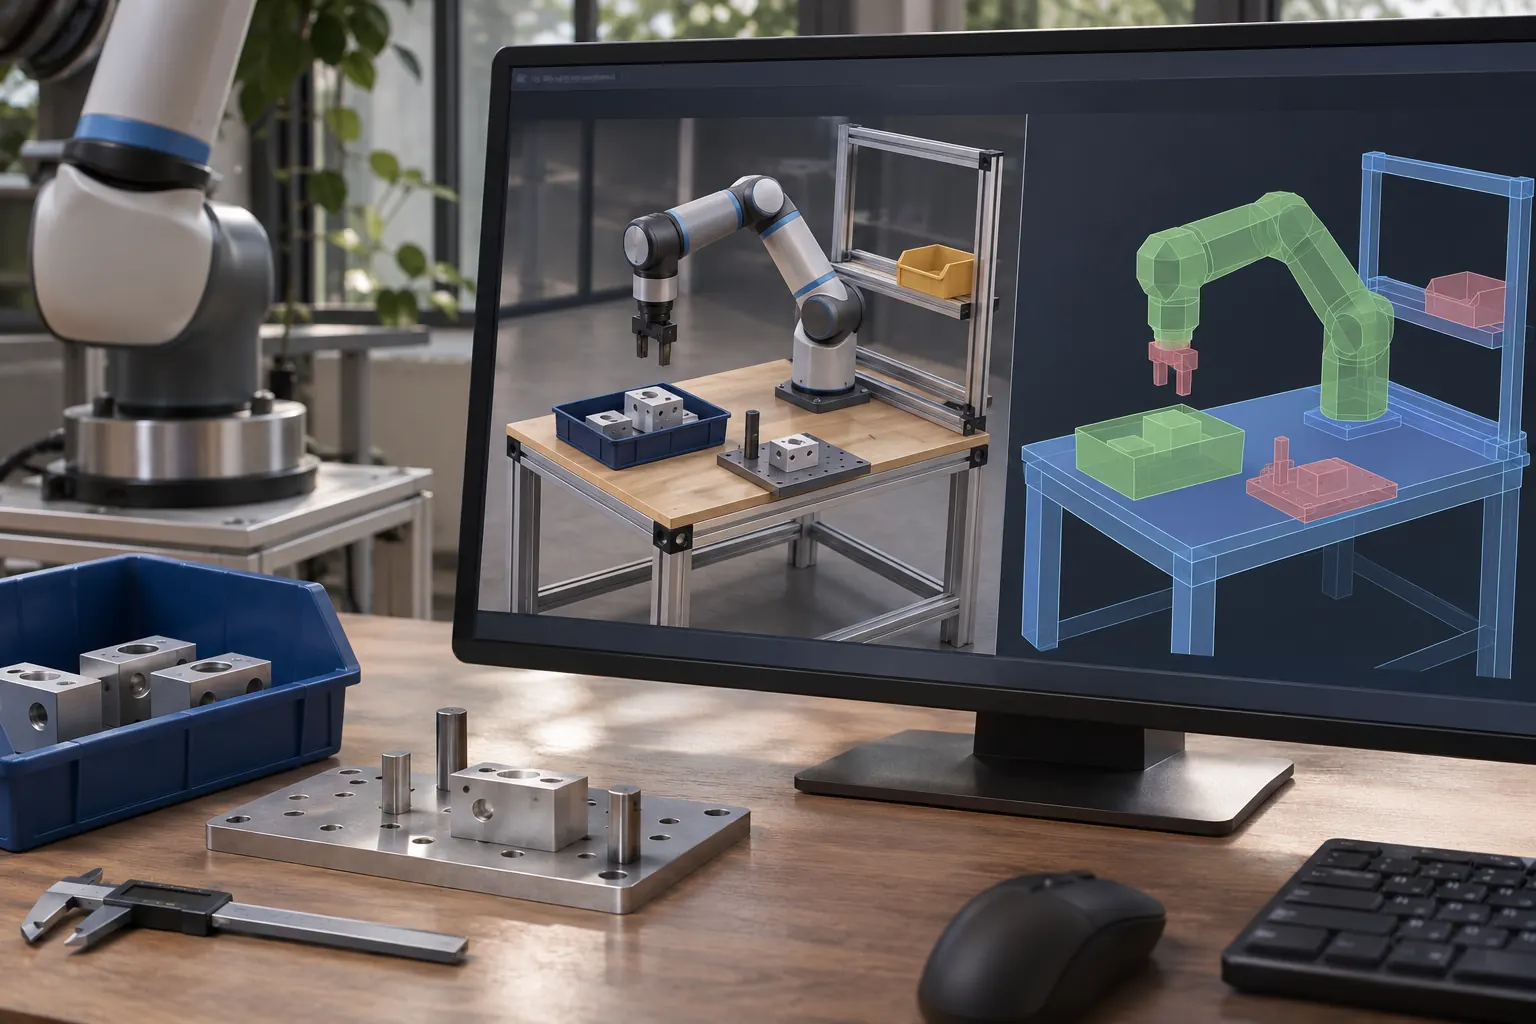
场景与工位模型需区分可视几何和参与碰撞计算的几何。视觉上有桌面,不代表物理引擎会阻挡物体;过细的碰撞网格也可能增加计算负担。固定件、接触面和移动物分别确认。
选型与应用说明
原理与关键区别
场景与工位模型需区分可视几何和参与碰撞计算的几何。视觉上有桌面,不代表物理引擎会阻挡物体;过细的碰撞网格也可能增加计算负担。固定件、接触面和移动物分别确认。
具体核对步骤
- 标明固定与可动对象
- 用简单受控接触验证碰撞
- 记录碰撞体简化与求解设置
容易误判的地方
无碰撞警告不能作为真实工位安全的结论。
本方向输入与判断
工件、设备、坐标关系
不同来源模型如何统一单位?
检查遗漏与简化障碍
保留记录
场景清单与干涉复核
适用边界
仿真可达不代表现场安全
原始资料阅读
[S1] glTF Specification Registry
https://registry.khronos.org/glTF/
glTF 是资产交付格式,不自动包含可用动力学参数、控制器或模型商业使用许可。
[S2] REP 103 — Standard Units of Measure and Coordinate Conventions
https://github.com/ros-infrastructure/rep/blob/master/rep-0103.rst
属于 ROS 生态约定;导入其他格式需显式转换,不能假定所有 CAD 相同。
[S3] Recommended practices for attribution
https://wiki.creativecommons.org/wiki/Best_practices_for_attribution
仅适用相应 CC 许可材料;免费访问不等于已获许可,仍须查具体许可正文。
[S4] Joint Limiting for ros2_control — Jazzy
https://control.ros.org/jazzy/doc/ros2_control/hardware_interface/doc/joint_limiting.html
明确固定 Jazzy 文档版本;软件限值不能独立证明实机安全,其他版本须另查。
沟通前准备
复核记录字段
1. 标明固定与可动对象
2. 用简单受控接触验证碰撞
3. 记录碰撞体简化与求解设置
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。