500毫米变500米:模型尺度分层校验
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
场景与本次目标
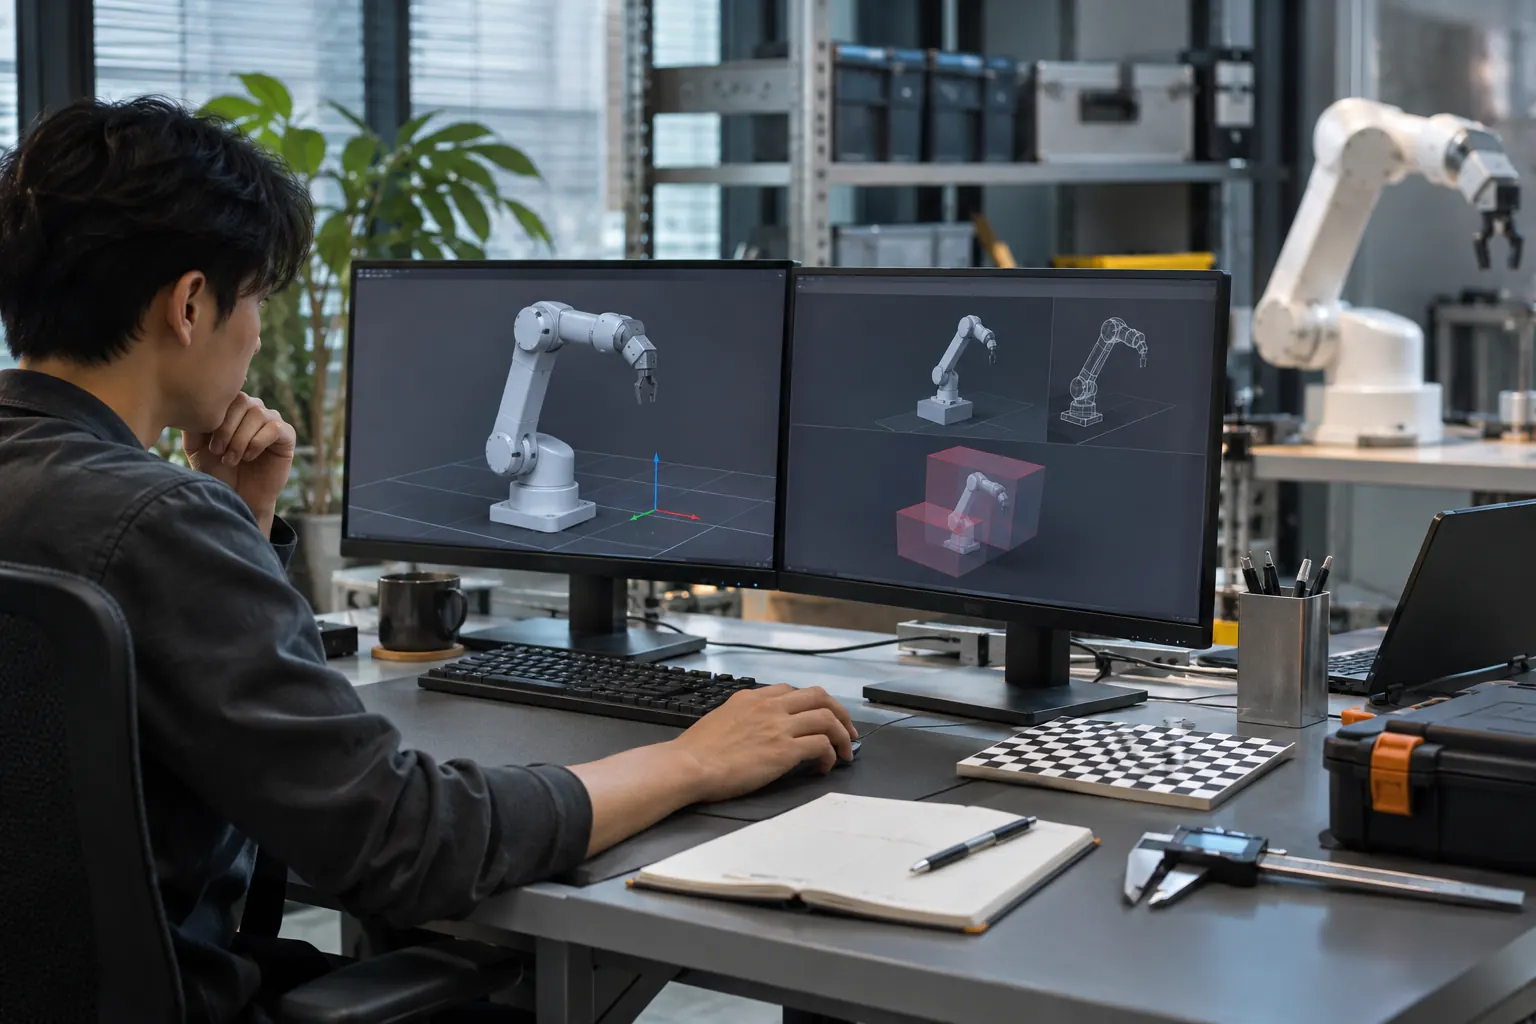
原创尺度练习:假设源文件中一条实际 500 毫米的连杆,导入工具读成 500 米,应将线性尺度换算为 0.001,得到 0.5 米。变换后重新检查关节原点、碰撞体和惯性来源;不能只缩放可视网格便宣称动力学正确,也不应将未知惯性按经验填成测量值。
先确认用途与源文件
保存原始文件、来源、导出设置和许可,转换版本另命名,先说明用于展示、布置还是运动仿真。源文件没有明确单位时,先找已知尺寸或作者依据,不凭画面大小判断。不同网格、纹理与脚本权利分别核对;文件可打开与可以商业使用不是同一个条件。
两条修正路线有什么不同
只调整查看器缩放可以让物体在屏幕上变小,却未改变模型物理尺度或全部关联。按确认的源单位转换,能够解释线性尺寸,但仍要检查各部件与变换。不能因为一条连杆看着对,就认定关节原点、碰撞体和动力学属性都正确;改动层次要明示,不靠旋转相机掩盖。
怎样完成一次可重复修正
选择已知长度基准,记录导入前数值、目标单位与转换。按本练习五百毫米应对应零点五米,线性比例为千分之一。转换后测同一基准及另一个部件,显示关节原点,再单独检查碰撞表示。原版只读保留,任何导出器自动变换也记入修订,避免重复缩放。
导入工具若在文件层和节点层都应用比例,需要记录转换发生在哪里,避免重复缩放。接收者应以已知尺寸实际核对,而非沿用作者截图的画面比例。变换一旦影响网格原点或结构关系,就把相应关节和碰撞检查重新列入范围。
动起来之前看哪些分支
如果整体比例对、局部仍偏,查部件是否来自不同单位或嵌套变换;如果只可视层对,先修对应碰撞或关节关系。质量、惯性等属性无依据时标未知,不能照线性比例随意猜数以启动物理仿真。几何可用可以作为有限结论,不能自动支持负载、能耗或接触稳定。
主工作表与完成判断
用《尺度关节碰撞复核》逐层标基准、检查对象、修订与结果,再由接收者在目标软件重新导入。接收者应能说明修了什么、仍缺什么以及当前用途,不只确认压缩包可打开。假设中的数值只用于换算教学,不是某款机械臂规格;模型许可与源文件关系随交接保留。
开始前的条件
1. 源文件、导出设置、许可和已知长度
2. 目标软件、单位与模型用途
3. 主表《尺度关节碰撞复核》(model-check)
判断依据与资料
具体判断条件
- 500毫米到0.5米的线性转换可复现
- 可视、关节与碰撞层分别检查
- 未知物理属性未猜填,结论与用途相符
原始资料阅读
glTF Specification Registry
https://registry.khronos.org/glTF/
REP 103 — Standard Units of Measure and Coordinate Conventions
https://github.com/ros-infrastructure/rep/blob/master/rep-0103.rst
Recommended practices for attribution
https://wiki.creativecommons.org/wiki/Best_practices_for_attribution
URDF — ROS-Industrial ROS2 workshop
https://ros-industrial.github.io/ros2_i_training/_source/urdf/introduction.html
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。